Инженер собрал в спальне дрон с одним мотором, шарнирными лопастями и откликом быстрее 0,2 мс

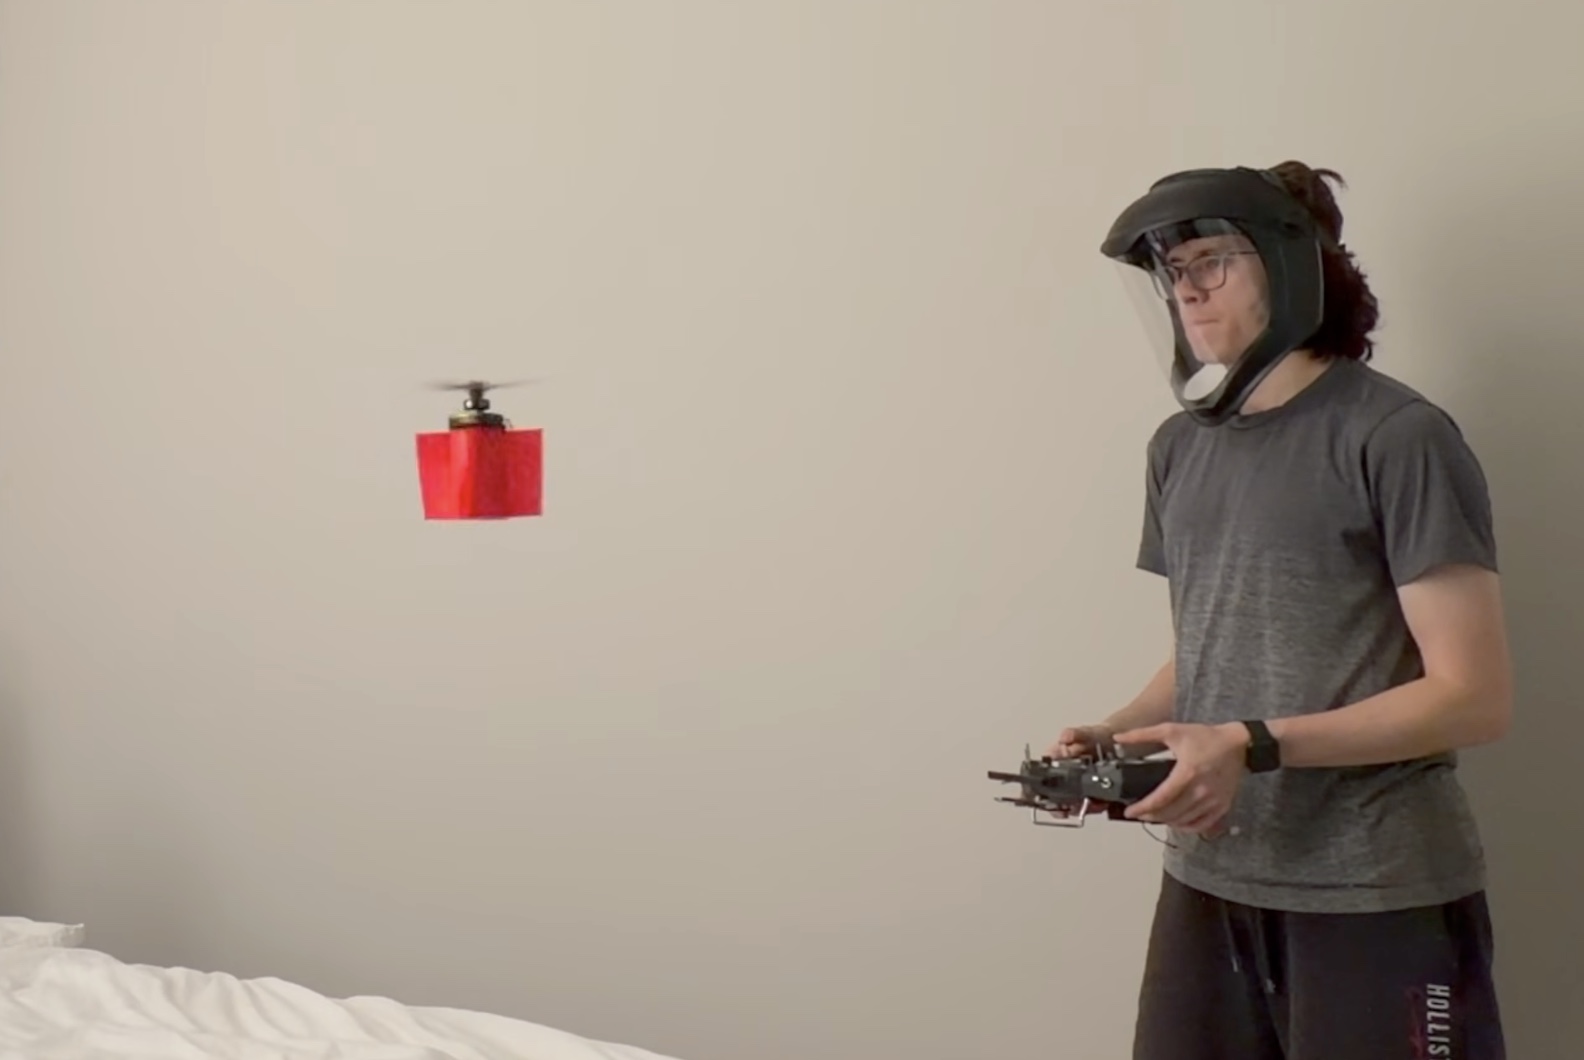
Программист и энтузиаст 3D-печати Джошуа Берд опубликовал на YouTube видео о сборке дрона с одним-единственным мотором. Девайс создавался прямо в спальне, а первые испытания проходили над кроватью.
В ролике инженер подробно разбирает подход, который позволил сделать такой аппарат управляемым и устойчивым в воздухе.
Конструктивно одномоторный дрон проще вертолёта или квадрокоптера, однако за эту простоту приходится платить сложной программной логикой. Решение Берда держится на трёх элементах:
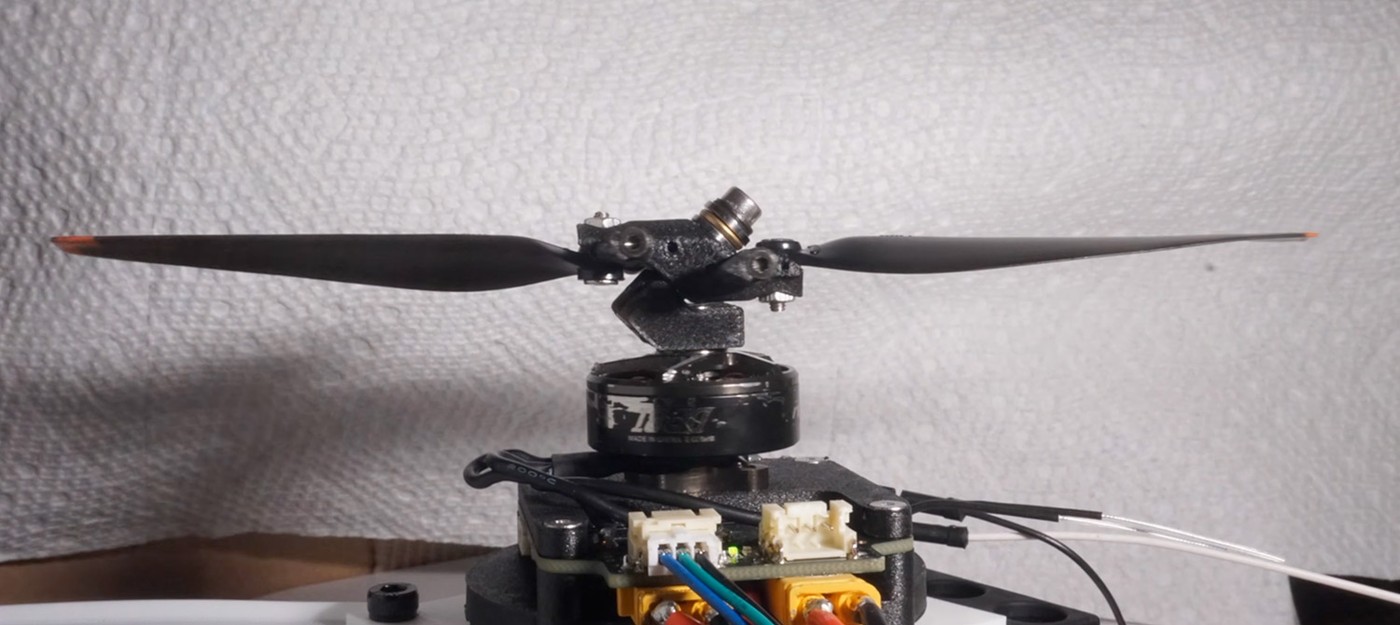
винт с шарнирно закреплёнными лопастями
мгновенное изменение скорости вращения мотора
собственная прошивка полётного контроллера и контроллера мотора, которая реагирует на изменения менее чем за 0,2 миллисекунды
Чтобы понять суть задачи, стоит вспомнить, как устроены классические винтокрылые машины. Вращающийся несущий винт создаёт реактивный момент, который стремится закрутить корпус в обратную сторону. В вертолётах его компенсирует рулевой винт на хвосте, а за смену направления полёта отвечает автомат перекоса, изменяющий наклон плоскости вращения лопастей.
Схема десятилетиями доказывает свою эффективность, но делает летательный аппарат тяжелее и сложнее механически. Берд отказался от дополнительных узлов и перенёс компенсацию момента на сам мотор. При разгоне двигатель создаёт реактивный момент в одну сторону, а при замедлении – в противоположную.
Постоянно чередуя ускорение и торможение, прошивка балансирует между этими двумя силами. В результате крутящий момент, действующий на корпус дрона, снижается до уровня, с которым система управления способна справиться.
Тот же принцип заменяет и автомат перекоса. Каждая лопасть закреплена на шарнире под углом 45 градусов и поворачивается, когда мотор набирает обороты. В этот момент одна лопасть увеличивает угол атаки и создаёт больше подъёмной силы, а вторая, наоборот, его уменьшает.
Синхронизируя разгон и торможение мотора с положением лопастей, можно управлять креном и тангажем дрона. За рыскание, то есть поворот вокруг вертикальной оси, отвечает комбинация реактивного момента основного винта, регулировки оборотов и стабилизирующих плавников, напечатанных на 3D-принтере.
Одним из самых изобретательных решений стала самодельная высокоскоростная камера. Берд собрал её из фотоаппарата Sony и вспышки, которой управлял микроконтроллер. Сигналы на микроконтроллер поступали от контроллера мотора прототипа и затвора камеры, так что вспышка срабатывала в нужный момент вращения винта.
Съёмка показала, что лопасти оказались слишком мягкими и деформировались в полёте. Их пришлось заменить новыми, напечатанными из более жёсткого филамента.
Настройка прошивки потребовала множества тестовых запусков с кровати. Многие из них заканчивались падением дрона, а стены спальни получили несколько повреждений.
В итоге Берду удалось заставить напечатанный на 3D-принтере дрон летать. Правда, пока аппарат может работать только в пределах спальни, так как навигация построена на стационарном инфракрасном маяке. В будущем инженер планирует добавить линейную камеру, чтобы дрон мог взлетать и в других помещениях.

ВМС США впервые запустили две ракеты с парусного морского дрона

Япония начала массовую закупку 3D-печатных перехватчиков Terra B1 – победителя отбора среди 38 компаний
Другие исследователи и инженеры уже создавали более компактные и тихие дроны, а в Китае даже показали аппарат размером с комара. Однако одномоторная конструкция Берда предлагает необычный взгляд на устройство летающих машин.
Исходники для повторения сборки доступны в репозитории Single Propeller Drone на GitHub.
- В Нью-Йорке 2977 дронов воссоздали силуэт башен-близнецов в память жертв 11 сентября
- Япония начала массовую закупку 3D-печатных перехватчиков Terra B1 – победителя отбора среди 38 компаний
- 227 кг груза и 720 км дальности – беспилотный самолет Elroy Air отлетал неделю над Луизианой
Об авторе